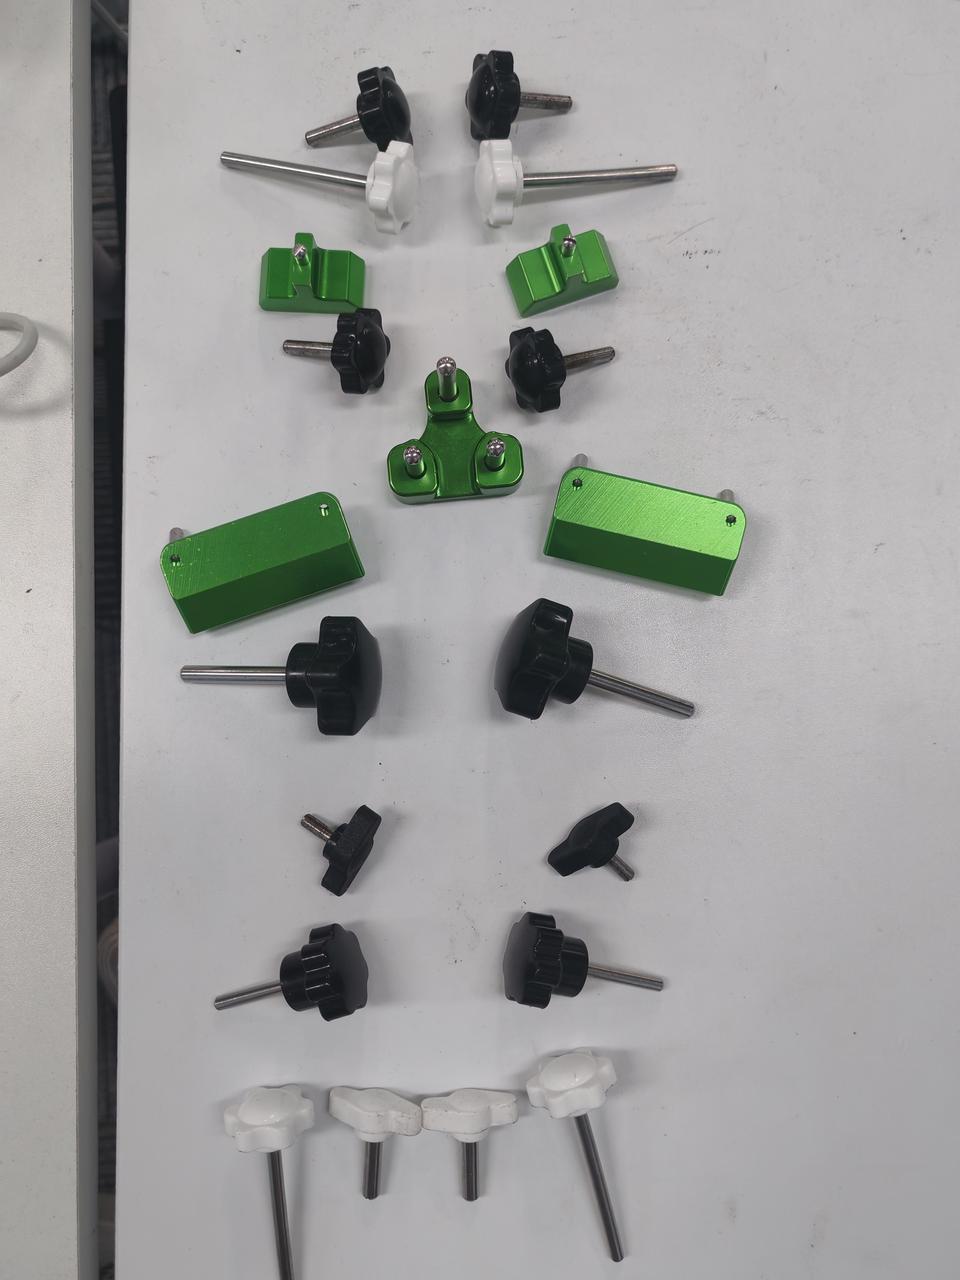
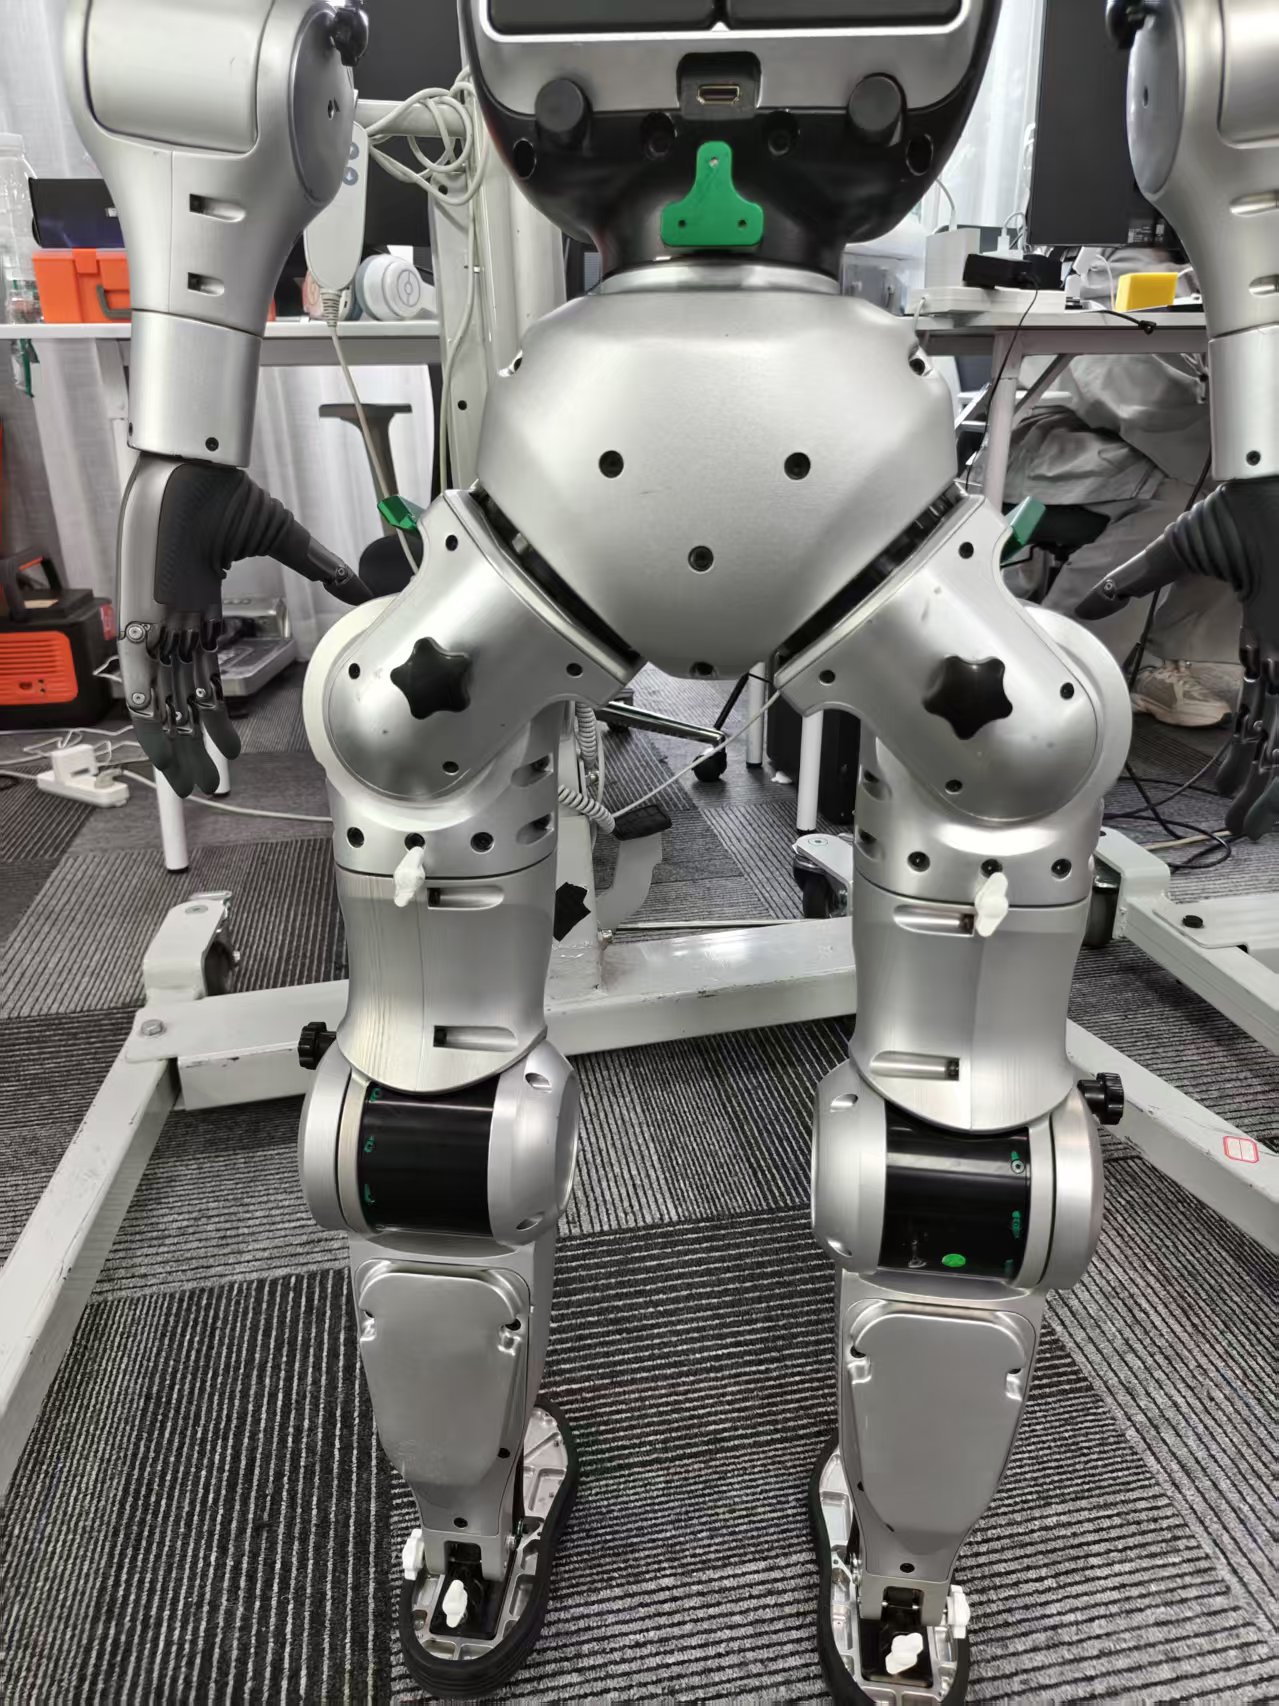
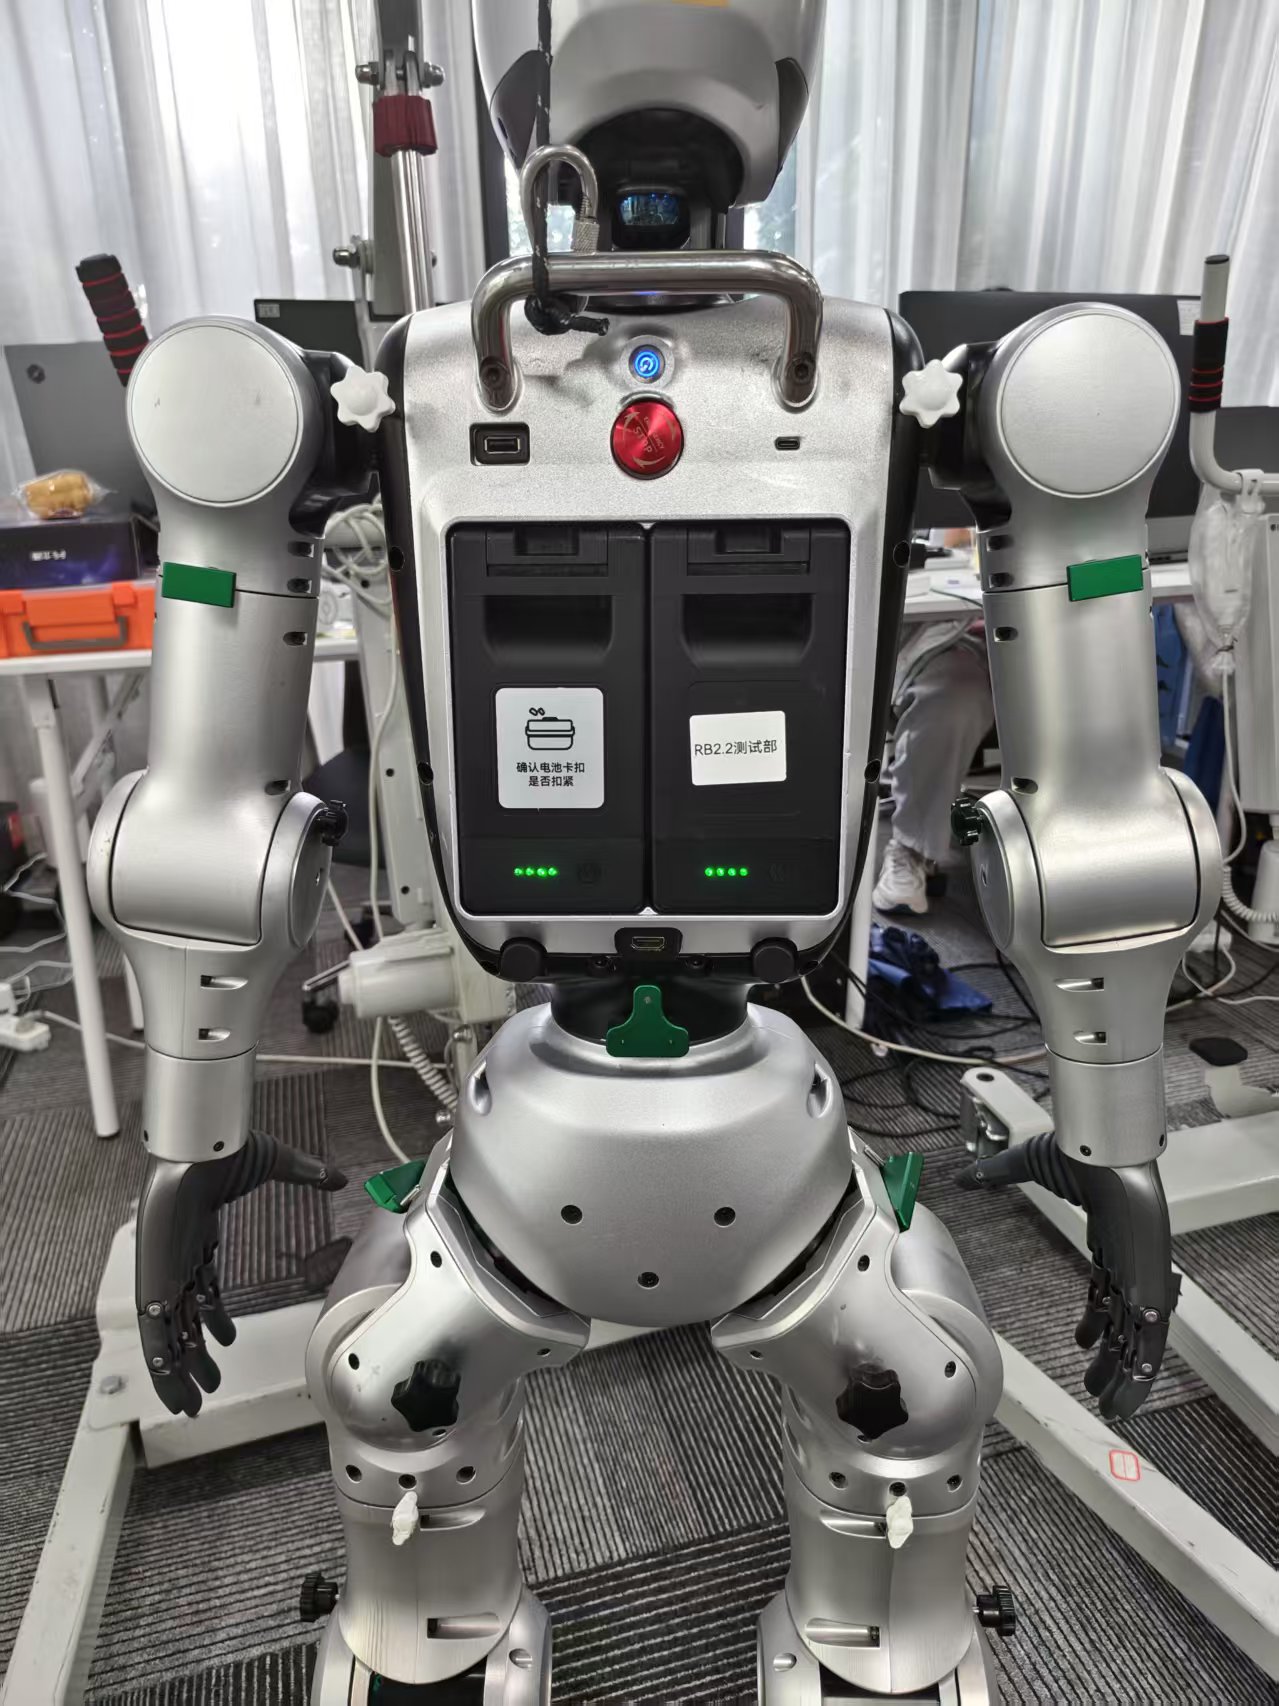
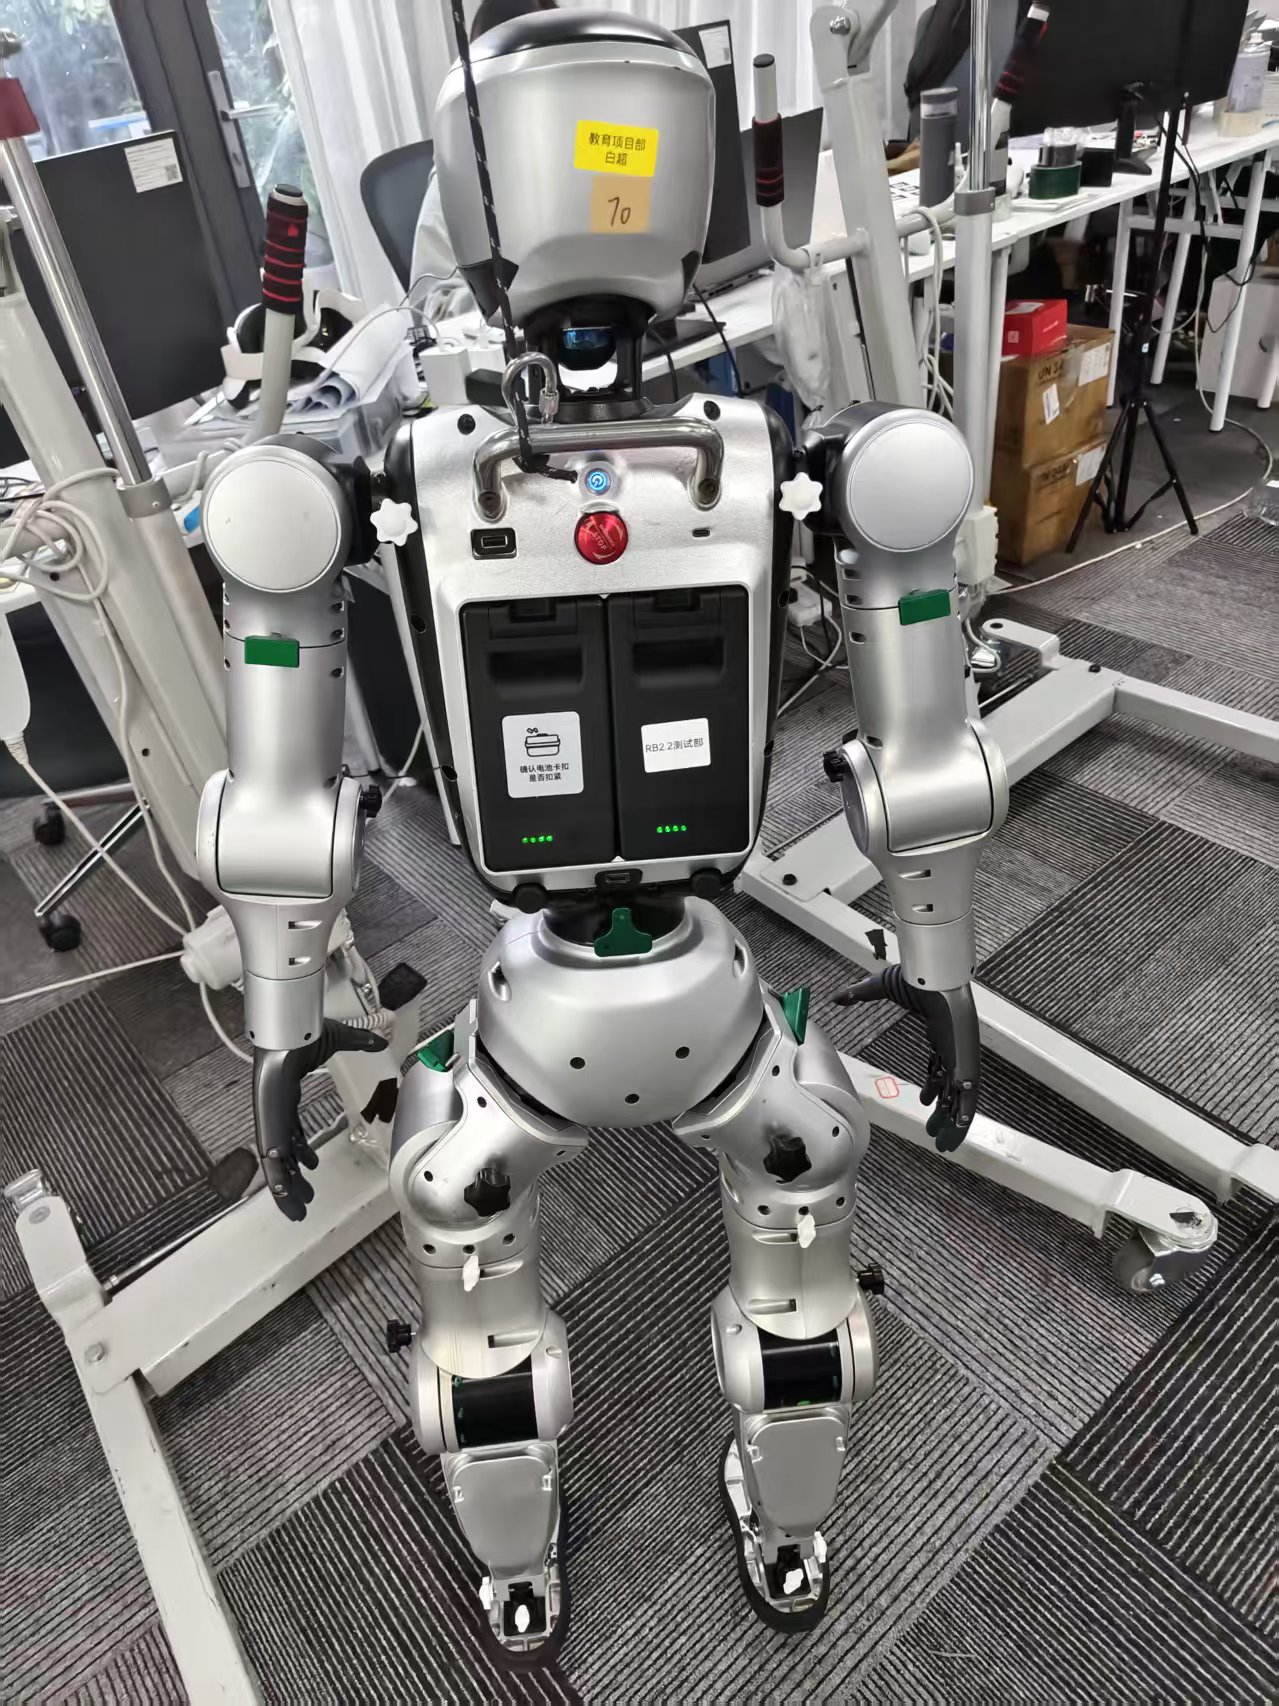
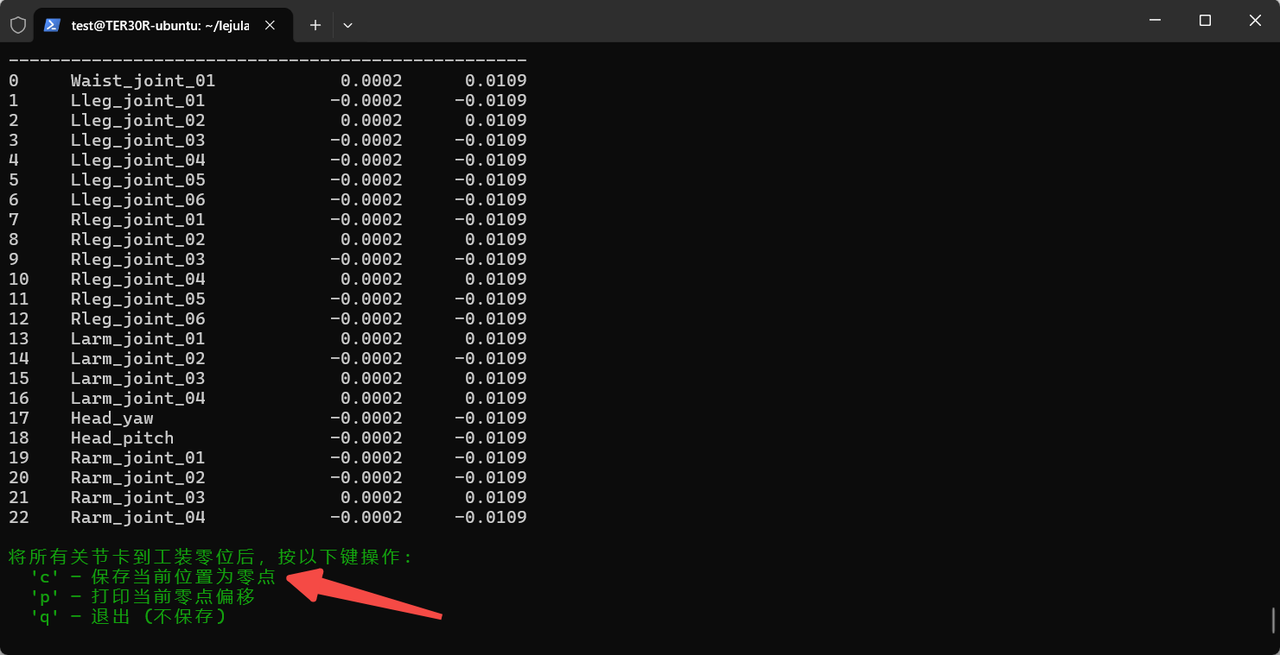
调试教程机器人关节标定On this page机器人关节标定使用工装进行零点校准一共有21个工装请将工装插入机器人腿部和腰部, 如下图所示请将工装插入机器人手部, 如下图所示整体图启动机器人校准程序使用以下命令执行标定程序cd ~/Lejulab_ARMbash scripts/motor_cali_tool.sh --cali_mode 1 --cali_type 1出现绿色提示后摁 c 保存标定完成后所有的电机零点的数字值会记录到 /home/lab/.config/lejuconfig/ruiwo_zero.yaml 文件中⚠️ 注意:使用工装进行机器人标定后,一定要拔除所有工装后再启动,否则会烧坏电机!