机器人开箱
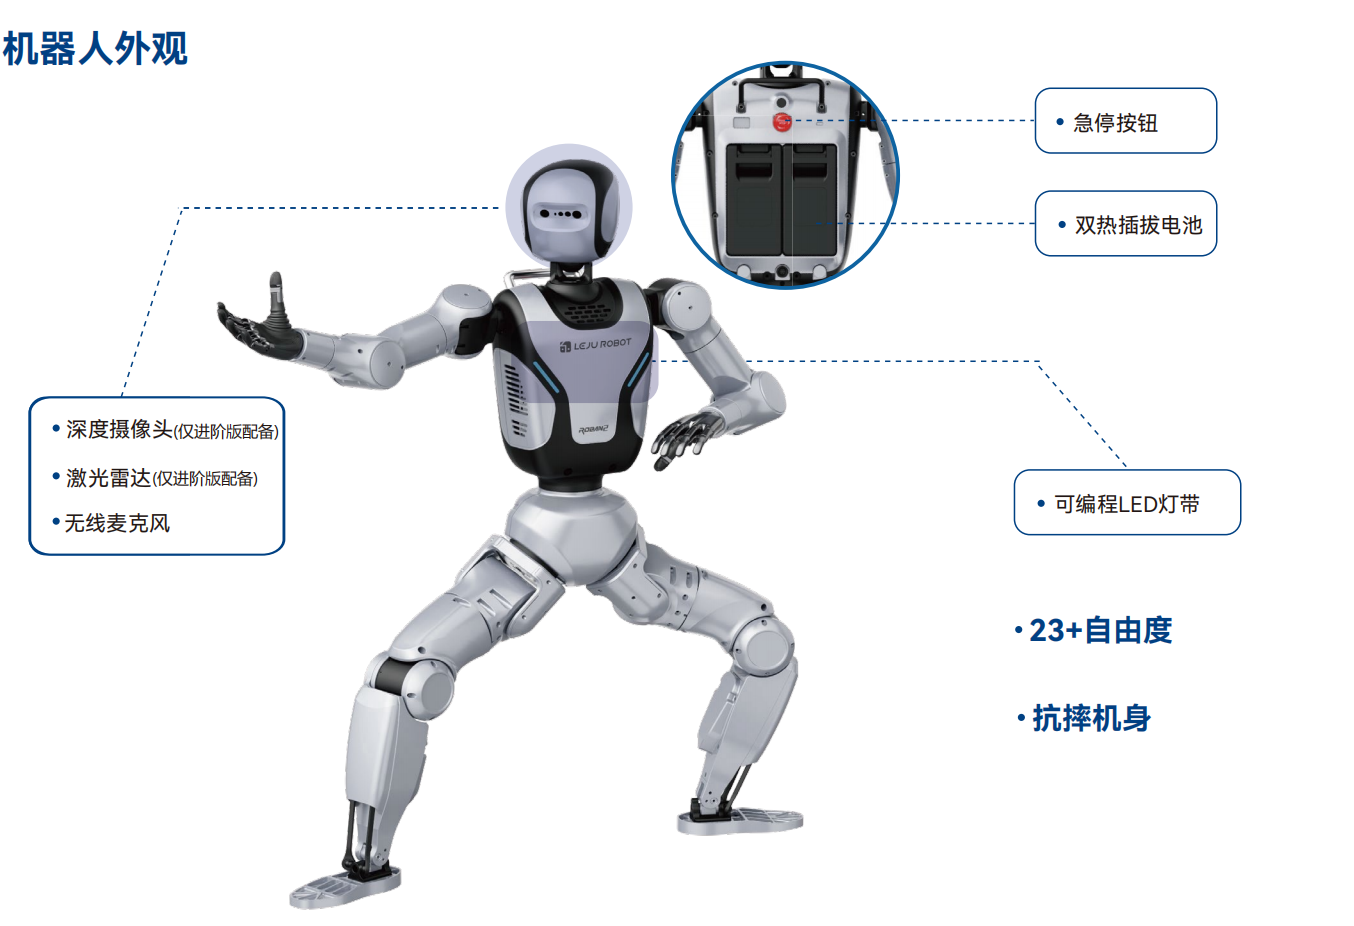
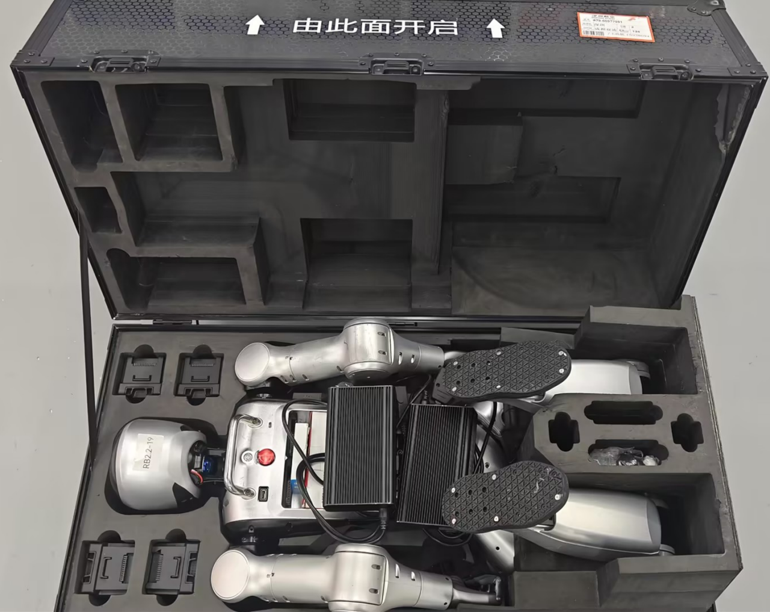
取出机器人
- 机器人关机时电机均处于解锁状态,节可手动转动,取出时须缓慢调整位置,避免卡滞或磕碰,以免损坏机器人
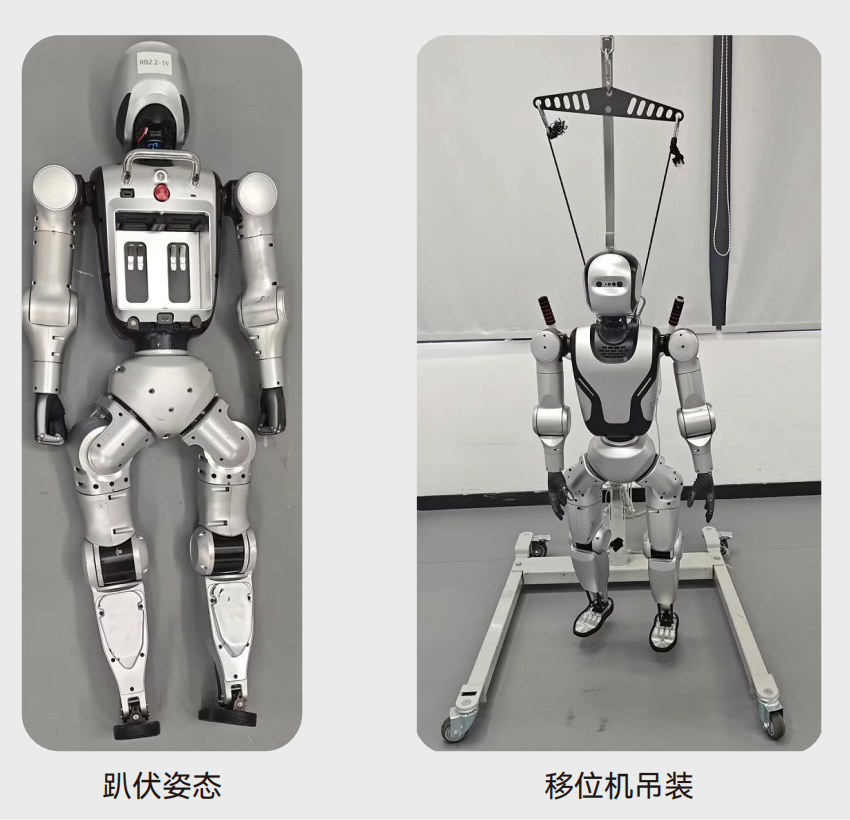
- 机器人取出后,如没有移位机等吊装工具,可先将机器人呈趴伏姿态放置到地上
电池充电
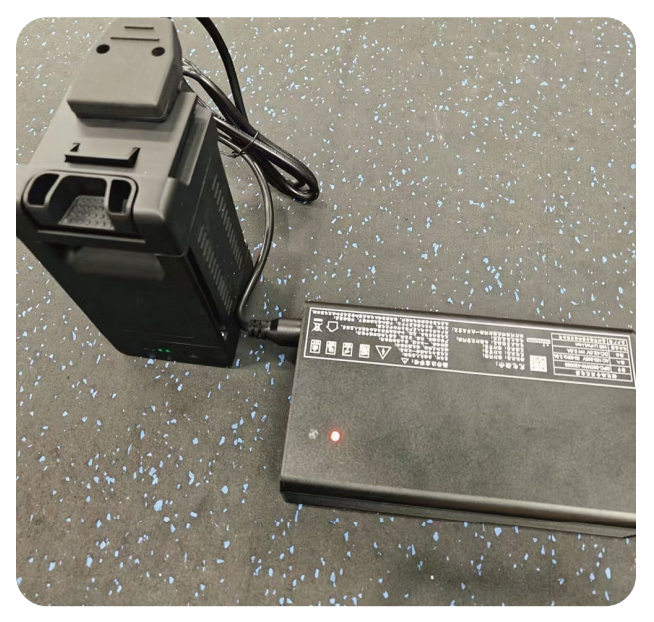
- 将充电线接口按照下图所示插到电池中
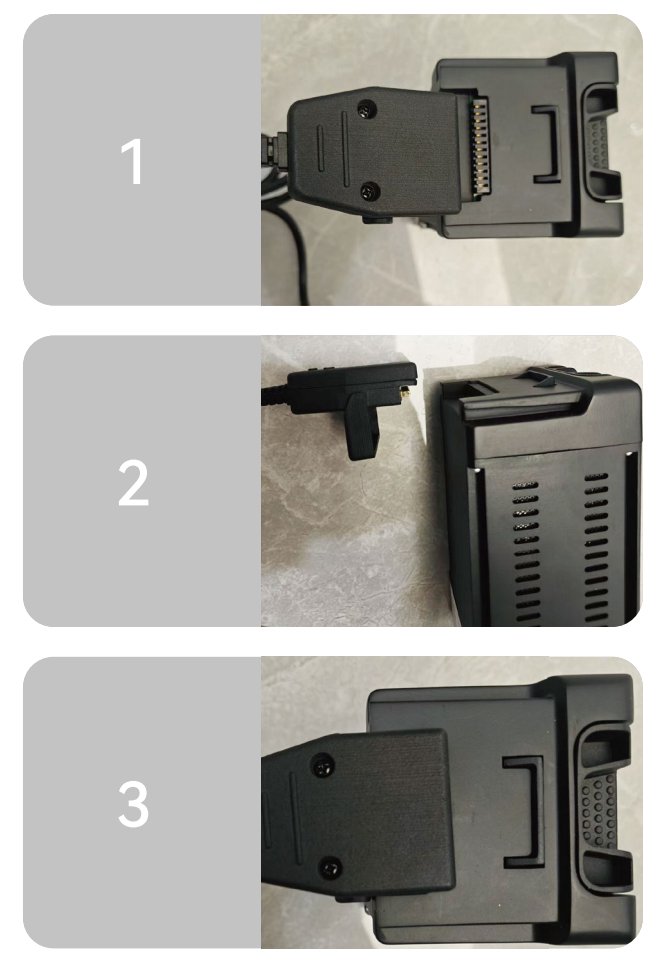
- 另一端连接220V交流电,即可为电池充电,充电上适配器亮红灯即表示正在充电
电池安装
- 机器人电池仓位于背面,可同时容纳两块电池
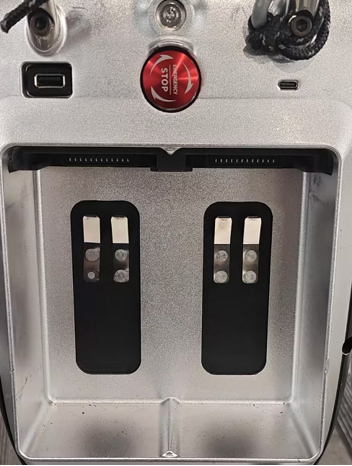
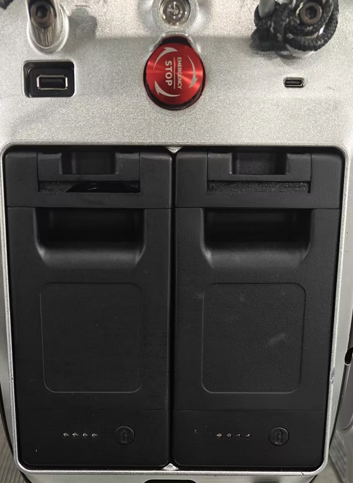
- 将电池卡扣朝上,如下图所示方式依次推入电池仓,听到卡扣响声后往外轻拉确认电池已卡住即表示正确安装
遥控手柄使用
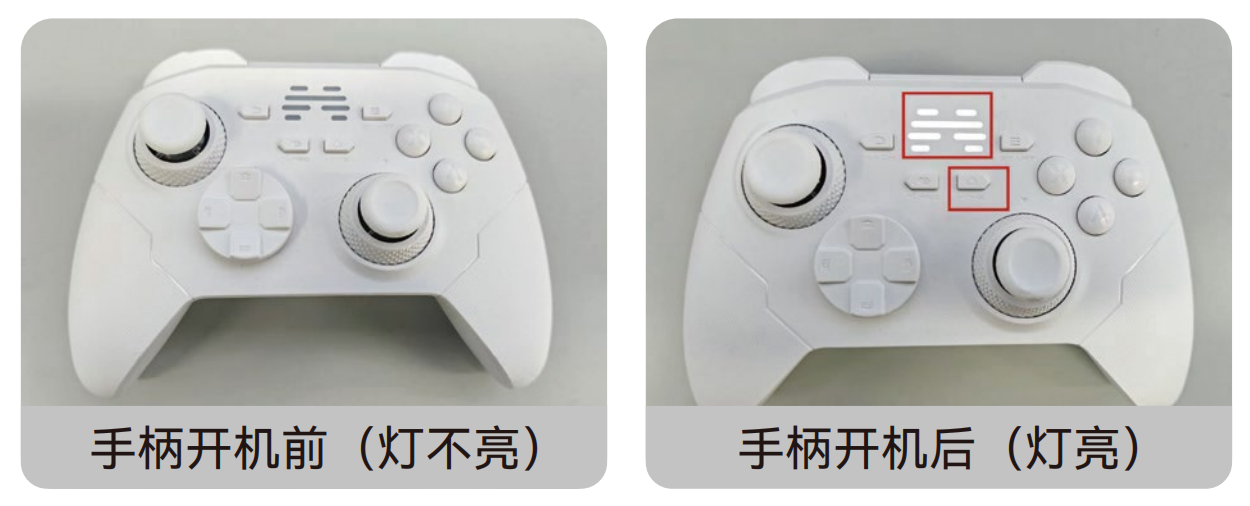
- 手柄开机
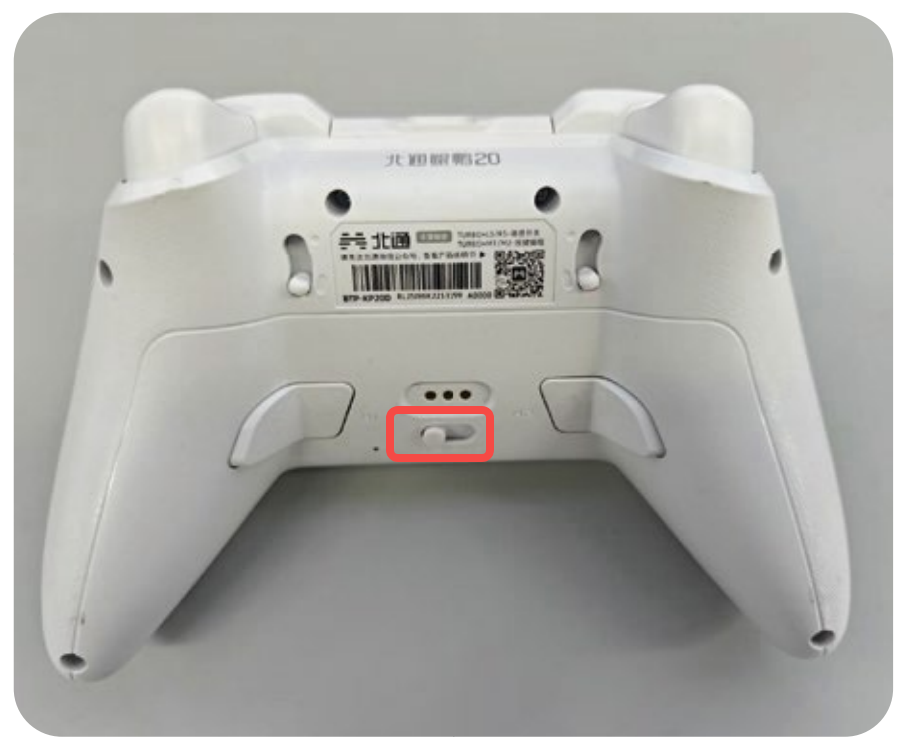
- 摁下
home键,手柄开机,背部模式切换到接收器模式 - 开机白灯闪烁,直到指示灯常亮手柄已经连接上机器人
- 如果手柄一直闪烁,可以长摁
home键大约五秒进入强制配对模式,手柄指示灯长亮即连接成功
- 手柄关机
- 长按手柄
Back 键+ B 键约3秒,手柄关机 - 手柄处于已连接的状态时,当手柄无按键动作10分钟,则自动关机
- 手柄处于未连接的状态时,当手柄无按键动作120秒钟,则失联关机
- 当电量无法支持手柄正常使用时,手柄低电关机
机器人开机
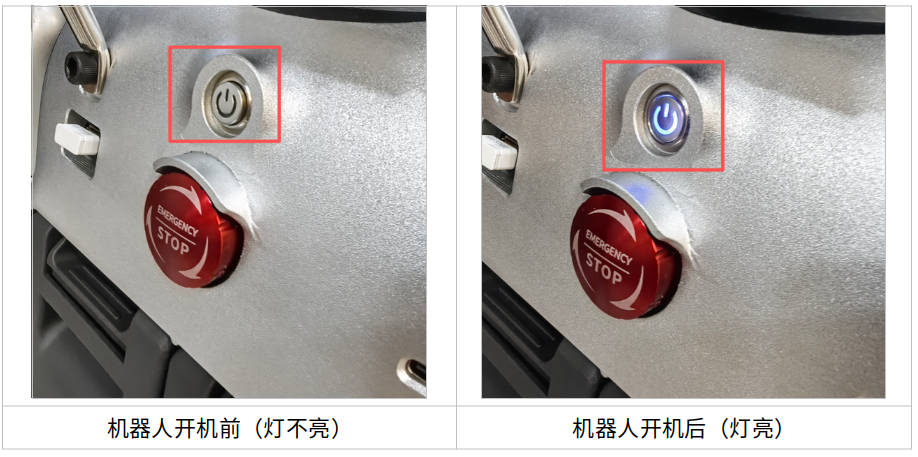
- 按下机器人背后的开机按钮,灯亮即表示开机成功
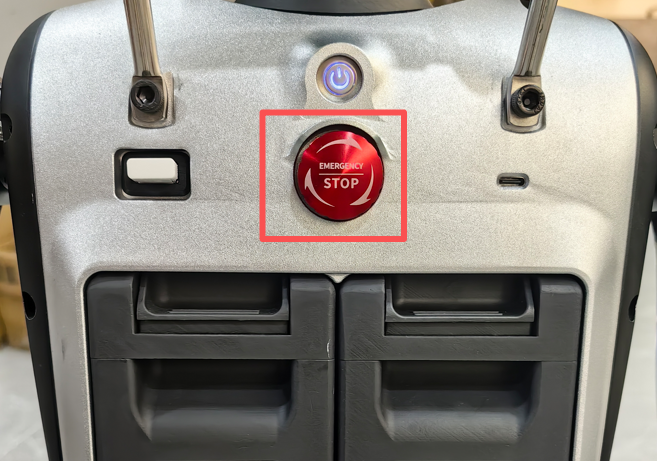
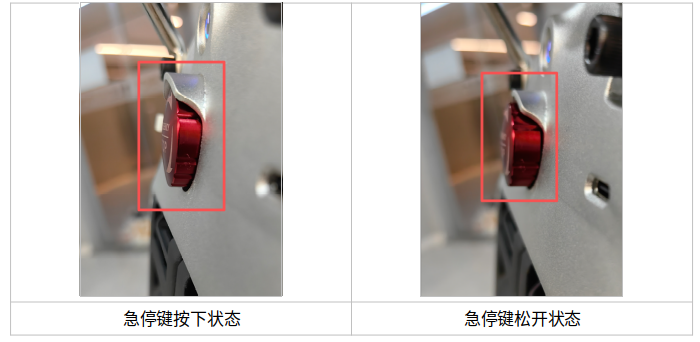
- 顺时针旋转松开机器人急停键
机器人站立
- 当机器人运行期间有任何异常行为,如乱动或电机异常旋转,可立刻按下机器人背后急停开关,以免造成不必要的损伤
- 机器人操作以下步骤前需将其吊起,双脚必须离开地面
- 按下 START 键,机器人全身电机使能,并进入准备姿态,标准准备姿态为双臂双腿笔直
- 将机器人双脚着地平稳放置,注意此时需护住机器人背后提手,以防机器人摔倒
- 再次按下 START 键,机器人会由准备姿态切换为控制模式,此时即可操作机器人运动,注意此步骤前机器人必须双脚全部着地