机器人手柄控制
说明
本案例旨在让用户使用手柄,控制机器人运动并执行预定动作
手柄控制
手柄键位
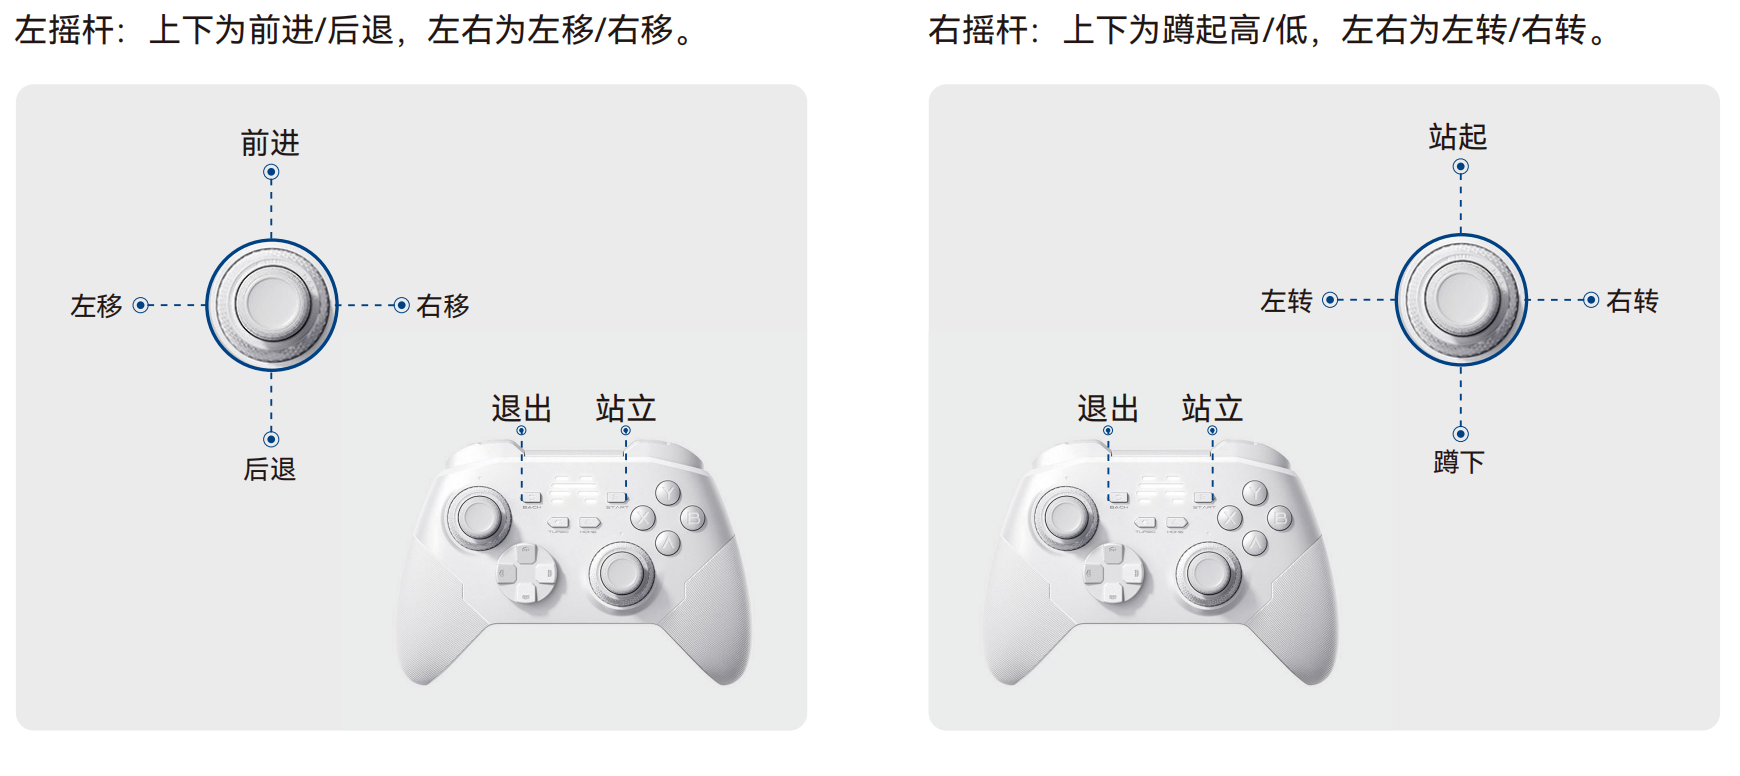
- 手柄按键功能详表
| 按键/操作 | 功能描述 |
|---|---|
| START 键 | 机器人启动后,第一次按下让其为准备姿态(全身电机使能,执行手臂大腿伸直动作), 第二次按下时让其从绷直状态到站立(第二次按下前机器人双脚必须着地) |
| BACK + START 键 | 急停、立即终止 |
| 左摇杆 | 上下为前进/后退,左右为左移/右移 |
| 右摇杆 | 上下为蹲起高低,左右为左转/右转 |
| 方向键(上/下) | 前进速度换档(0.95/0.75/0.4 m/s) |
| A 键 | 空 |
| B 键 | 空 |
| X 键 | 切换控制器到AMP |
| Y 键 | 空 |
| 左扳机 LT + A | 执行“抱拳”动作 |
| 左扳机 LT + B | 执行“右手打招呼”动作 |
| 左扳机 LT + X | 执行“左转腰打招呼”动作 |
| 左扳机 LT + Y | 执行“右手握手”动作 |
| 右扳机 RT + A | 执行“碰拳”动作 |
| 右扳机 RT + B | 执行“飞吻”动作 |
| 右扳机 RT + X | 执行“欢呼”动作 |
| 右扳机 RT + Y | 执行“抬右手致意”动作 |
| 左扳机 LT (按住) + 右摇杆 | 腰部左右扭转 |
| 右扳机 RT (按住) + 右摇杆 | 摇杆左右控制头部左右转,上下控制头部俯仰 |
| 左肩键 LB + A | 屏蔽摇杆 |
| 左肩键 LB + Y | 切换手臂控制模式(行走时摆臂) |
| 左肩键 LB + B | 切换手臂控制模式(固定在当前位置) |
| 左肩键 LB + X | 灵巧手张开/关闭 |
| 右肩键 RB + A | 芭蕾(舞蹈) |
| 右肩键 RB + Y | 新疆舞(舞蹈) |
| 右肩键 RB + B | 冰淇淋(舞蹈) |
| 右肩键 RB + X | lonely dance(舞蹈) |
| 左扳机LT +右扳机RT+ A | 恶作剧(舞蹈) |
| 左肩键LB + 右肩键RB + B | 长按满2 秒机器人所有电机全身解锁进入倒地状态(只在搬运模式下生效) |
| 左肩键LB + 右肩键RB + X | 趴伏地面开机时:第一次按下执行起身初始姿态,第二次按下执行起身动作到站立状态;在搬运模式下:执行起身动作到站立状态按下“左肩键LB + 右肩键RB + B”全身电机解锁后:第一次按下执行起身初始姿态,第二次按下执行起身动作到站立状态 |
| 左肩键LB + 右肩键RB + Y | 执行待搬运动作并发出提示语音“电机未锁定,请扶住背部把手,禁止抬起机器人” |
| 左扳机LT + 右肩键RB + A | 进入搬运模式,全身电机锁定,发出提示语音“进入搬运模式,可安全移动机器人”,支持安全抬起移动 |
| 左肩键LB + 右肩键RB + A | 平滑执行站立动作+状态检测 + 恢复正常状态,退出搬运模式 |
| M1/M2 键 + A/B/X/Y | 用户自定义 |
| M1+M2 键 (同时按) + A/B/X/Y | 用户自定义 |
- 用户可自定义按键详表
下表中展示的按键为出厂时预设的动作,用户可在桌面端软件中自定义修改
| 按键 | 出厂预设动作 | 按键 | 出厂预设动作 |
|---|---|---|---|
| M1+X | 举左手 | M2+A | 放箱子 |
| M1+Y | 敬少先队队礼 | M2+B | 暂空 |
| M1+A | 双手叉腰 | M1+M2+X | 暂空 |
| M1+B | 举右手 | M1+M2+Y | 暂空 |
| M2+X | M1+M2+A | 暂空 | |
| M2+Y | 抱箱子 | M1+M2+B | 暂空 |