Roban2 2.2 进阶版C产品介绍
Roban2 2.2 进阶版C采用进阶版A的高算力与环境感知配置,并在双臂末端配置 BrainCo Revo2 五指仿生灵巧手,面向精细抓取与灵巧操作。进阶版C使用五指灵巧手,不是进阶版B二指夹爪与灵巧手的叠加配置。
配件总览
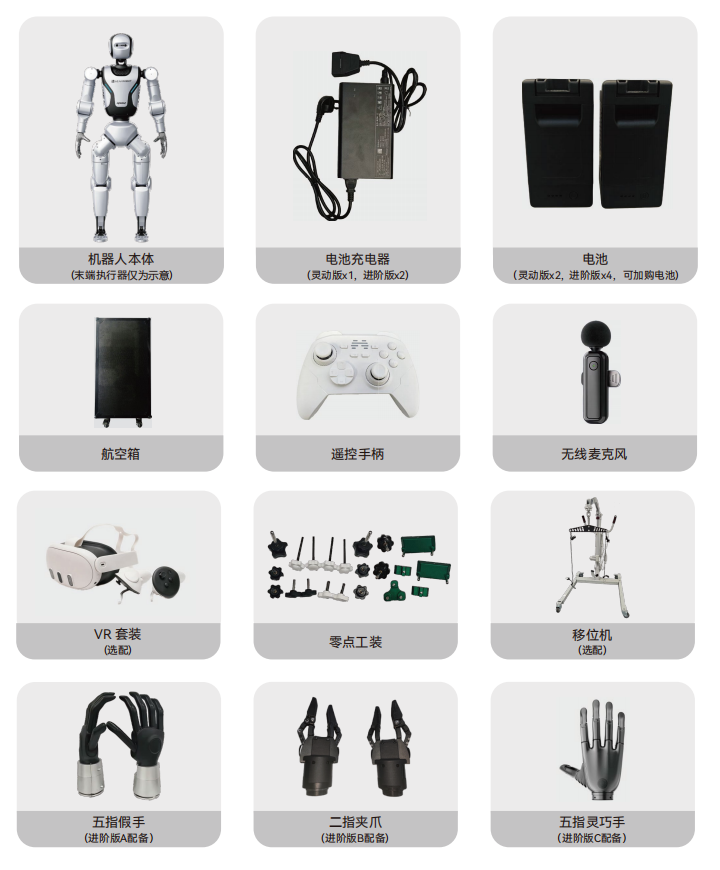
机械参数
| 项目 | 参数 |
|---|---|
| 尺寸 | 1240 × 430 × 160 mm(±20 mm) |
| 臂展 | 1160 mm(不含末端执行器) |
| 体重 | 39 kg ± 4 kg |
| 仿生关节结构 | 髋关节倾斜度45°,模仿人类髋关节结构 |
| 全身自由度 | 45个:头部2个、单臂(含灵巧手)15个、腰部1个、单腿6个 |
| 单臂末端负载 | ≥1 kg |
关节活动范围
| 关节 | 活动范围 |
|---|---|
| 头部 | Yaw ±90°;Pitch -20°~45° |
| 肩部 | Pitch -180°~120°;Roll -20°~200°;Yaw ±90° |
| 肘部 | -130°~0° |
| 腰部 | Yaw ±150° |
| 髋部 | Pitch ±160°;Roll -48.47°~138.32°;Yaw -50.33°~110° |
| 膝部 | 0°~150° |
| 踝部 | Pitch -50°~30°;Roll ±15° |
BrainCo Revo2 五指仿生灵巧手
- 双臂均配置 BrainCo Revo2 五指仿生灵巧手,用于精细操作。
- 单手自由度≥11,其中主动自由度≥6;单手重量≤383 g,高度≤160 mm,宽度≤76 mm。
- 五指握力≥50 N,单指捏力≥15 N,整手负载≥20 kg。
- 屈伸时间≤0.6 s,操作精度≤0.1 mm,重复控制精度≤0.1°,50 cm处运行噪声≤50 dB。
- 支持位置、速度、电流反馈控制,以及级联控制和柔顺控制。
- 支持电流、堵转、高温和防撞保护。
- SDK支持 Python、C、Linux、Windows 和 ROS,支持 OTA 在线升级。
运动与驱动
- 具备拟人步态,支持前进、后退、左右平移和左右转向。
- 可稳定完成上下坡、爬楼梯和斜坡行走。
- PA81-25-ZHK:6个,额定扭矩35 N·m。
- PA76-25-ZHK:3个,额定扭矩22.5 N·m。
- PA4315-36:10个,额定扭矩11 N·m。
- PA60-16-ZHK:2个,额定扭矩7 N·m。
- PA4310-25:2个,额定扭矩6 N·m。
- 所有电机均配备多圈编码器,并支持零点记忆。
计算与环境感知
- 基础算力模组:RK3588,采用 ARM big.LITTLE 架构的八核设计。
- 高算力模组:NVIDIA Orin NX,算力117 TOPS。
- 双目深度摄像头:奥比中光 Gemini 335,内置 IMU,采用 USB 3 Type-C 接口。
- 深度相机采用双目视觉和主动红外散斑,基线长度≥50 mm,工作范围0.10 m~20 m+。
- 深度图像最高支持1280 × 800@30 fps、848 × 480@60 fps;视场角不小于90° × 65°(±3°,2 m),空间相对精度≤1.5%@2 m。
- 激光雷达:Livox Mid-360S,支持机器人自主导航。
- 支持场景识别、地图构建、巡航避障、人脸识别、物品识别和 AR Tag 识别。
接口、供电与配件
- 外接接口:USB-A × 1、USB-C × 1。
- 遥控手柄支持蓝牙5.3、2.4G无线和有线连接;尺寸不大于156 × 107 × 67 mm,重量不大于243 g。
- 电池支持工作状态下不关机快速换电。
- 配备可编程 LED 灯带,支持自定义颜色。
语音、安全与可靠性
- 支持语音对话。
- 支持无线麦克风、自适应降噪和双模音效互换。
- 配备无线与有线急停,支持远程紧急停止。
- 可通过编程实现遇障碍物自动停止。
- 支持平地从不低于0.5 m高度连续摔落3次无损伤。
软件、课程与二次开发
- 桌面端编程软件适配 Windows、macOS,支持图形化编程、Python、可视化动作和感知编程。
- 支持使用图形化软件完成物品识别训练,以及通过 VR 遥操作录制动作。
- 例程库包含 S型曲线行走、爬楼梯等预设动作。
- 支持模型驱动与强化学习双控制架构,兼容 OpenAI Gym、Stable Baselines3。
- 支持二次开发,并配套具身智能人才培养课程、教材、PPT等教学材料及师资培训。